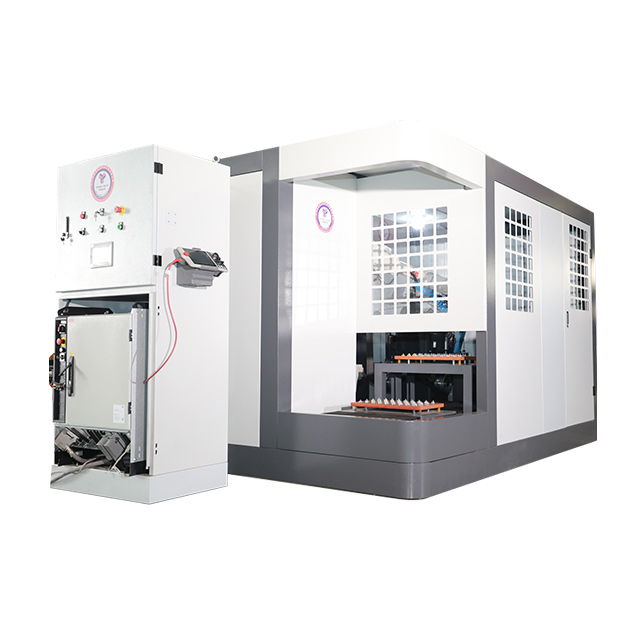
Surface finishing remains the most labor-intensive and high-variance bottleneck in sanitary ware production. Manufacturers constantly battle the physical limitations of manual labor when processing complex faucet geometries. Compound curves, tight radii, and dense substrates like brass or zinc alloy demand precise, consistent abrasive contact. Relying on manual operators introduces inconsistent quality, high scrap rates, and severe occupational health hazards from metal dust exposure. Automated finishing systems offer a definitive way out of this bottleneck. Áttérés a A robotpolírozógép kritikus létesítményfrissítést jelent. Garantálja a gyártás megismételhetőségét, stabilizálja az egységkibocsátást és lehetővé teszi a méretezhető átvitelt. A modern gyártás determinisztikus eredményeket követel. A robotrendszerek pontosan ezt biztosítják, és a kiszámíthatatlan kézi köszörülést egy erősen ellenőrzött, adatvezérelt folyamattá alakítják át.
Tartalomjegyzék
Váltás
Kulcs elvitelek
A Force Control nem vitatható: Az aktív erővel vezérelt robotrendszerek kötelezőek a csaptelepgyártáshoz, hogy állandó koptató érintkezést tartsanak fenn összetett, nem lineáris felületeken.
A megtérülés túlmutat a munkán: Míg a létszámcsökkentés az elsődleges hajtóerő, a robotpolírozógép valódi ROI-ja a drasztikusan csökkentett selejtmennyiségből, a kevesebb fogyóanyag-hulladékból és a kiszámítható gyártási ütemezésből áll.
A programozás összetettsége a fő akadály: Az offline programozási (OLP) képességek és a digitális ikerszimuláció értékelése ugyanolyan kritikus, mint a fizikai hardver értékelése.
Az integráció szinergiát igényel: Az optimális beállítások gyakran több robotkart használnak, amelyek szinergiában dolgoznak egy zárt, környezetbarát munkaállomáson belül, hogy egymás után kezeljék a köszörülést, a polírozást és a végső polírozást.
Manuális vs. CNC vs. Robotpolírozás: A szórás elemzése
Manual polishing inherently suffers from statistical variance. A kezelő fáradtsága, az inkonzisztens alkalmazott nyomás és a váltások közötti minőségi eltolódás lehetetlenné teszik az azonos felületi minőség garantálását a gyártás során. A manual operator might apply 10 pounds of force at the start of a shift and only 6 pounds by the end. This discrepancy alters the material removal rate. Automated systems eliminate this variance entirely. Determinisztikus kimenetet biztosítanak, ahol minden egyes munkadarab pontosan ugyanazt a csiszolókezelést kapja, a napszaktól függetlenül.
A hagyományos CNC automata fémpolírozó gépek jól kezelik az egyszerű, szimmetrikus vagy hengeres geometriákat. Azonban kudarcot vallanak, ha szembesülnek a modern csaptelepek szerves, nem szimmetrikus és összetett görbéivel. Többtengelyes A robotpolírozó gép biztosítja a szükséges artikulációt, hogy eligazodjon ezekben az összetett alakzatokban. A robotkar az emberi csukló kézügyességét utánozza, de könyörtelen pontosságot és ismételhetőséget ad hozzá. Elforgathatja és megdöntheti a munkadarabot, így biztosítva, hogy a csiszolókorong a csaptelep legszorosabb belső sarkaival érintkezzen.
A felületi minőség eltérése közvetlenül befolyásolja a későbbi bevonási vagy PVD bevonási folyamatokat. A mikroszkopikus tökéletlenségek, egyenetlen szemcseszerkezetek vagy hiányos kontúrok a bevonat azonnali elutasításához vezetnek. Ha a sárgarézöntvények felületi feszültsége egyenetlen a rossz polírozás miatt, a galvanizálási eljárás felnagyítja ezeket a hibákat. Az automatizált polírozás egyenletes felületi érdességről gondoskodik, drasztikusan csökkentve a selejtezési arányt a bevonatsornál. Ez a kiszámítható felület-előkészítés elengedhetetlen ahhoz, hogy a végső kidolgozási szakaszban magas hozamot tartsunk fenn.
Polírozási módszer
Geometriai képesség
Minőségi eltérés
Az áteresztőképesség skálázhatósága
Plating elutasítási kockázat
Kézi polírozás
Magas (emberi ügyesség)
CNC automata
Alacsony (csak szimmetrikus)
Alacsony (konzisztens)
Robotpolírozás
Nulla (determinisztikus)
Evaluating unit economics reveals the distinct advantage of automation. A gyártóknak mérlegelniük kell az amortizált berendezésköltségeket, a villamos energiát és az optimalizált fogyóeszközöket az órabérek, juttatások és selejtköltségek alapján. A robotok pontos nyomást fejtenek ki, ami megakadályozza a csiszolószalagok és a polírozó anyagok idő előtti kopását. Ha az emberi kezelő túl erősen nyomja, a csiszolószemcsék idő előtt eltörnek. A robot fenntartja az optimális vágási nyomást, jelentősen meghosszabbítva a fogyóeszközök élettartamát. Ez a csiszolóhulladék csökkenése közvetlenül csökkenti az egységenkénti feldolgozási költséget.
Automated systems also enable minimally supervised or completely lights-out shifts. A létesítmények folyamatosan működtethetik a termelést. This effectively doubles or triples daily throughput without requiring proportional labor scaling. Predictable production scheduling becomes a reality when machine uptime replaces human availability. Egy raklap nyers sárgarézöntvényt 17:00 órakor betölthet egy automata adagolórendszerbe, és másnap reggel visszakerülhet egy raklapra, amely tökéletesen csiszolt alkatrészekből áll, készen a bevonatsorra.
Ezenkívül nem lehet túlbecsülni a selejt alkatrészek mennyiségének csökkenését. Kézi műveleteknél a koncentráció pillanatnyi kihagyása javíthatatlanná teheti a sárgarézöntvényt. A robot szubmilliméteres pontossággal követi a programozott útvonalát. Nem tereli el a figyelmét, és nem tesz önkényes mozdulatokat. Ez a konzisztencia biztosítja, hogy a polírozócellába kerülő nyers öntvények közel 100%-a életképes, kiváló minőségű komponensként távozzon.
Alapvető technológiák egy modern robotpolírozó gépben
Aktív erővel vezérelt többfunkciós munkaállomások
Az anyag eltávolítása pontos nyomást igényel. A passzív erőszabályozás a mechanikai megfelelőségen alapul, például rugókon vagy pneumatikus hengereken, amelyek lassúak és pontatlanok lehetnek. Az aktív erővezérlés zárt hurkú érzékelőket, jellemzően a robot csuklójára vagy az orsóra szerelt mérőcellákat használ az ellenállás azonnali észlelésére. A rendszer ezredmásodpercekben dinamikusan állítja be a robot nyomását. Ha a csiszolókorong valamivel vastagabb elválasztóvonalat talál egy öntvényen, az erőérzékelő érzékeli a megnövekedett ellenállást, és jelzi a robotvezérlőnek, hogy ennek megfelelően állítsa be az előtolási sebességet vagy a nyomást.
Az aktív erőszabályozás kritikus fontosságú a csaptelepek feldolgozásához. Castings often have slight dimensional variations from the foundry. Abrasive tools wear down during operation, changing their effective diameter. A robotnak kompenzálnia kell ezeket a változókat a programozott útvonal megváltoztatása nélkül. Active sensors ensure uniform material removal across every millimeter of the brass or zinc substrate. Aktív erővezérlés nélkül a robot vagy teljesen kihagyja a felületet, amikor a kerék kopik, vagy kivájt az alkatrész, ha az öntvény kissé túlméretezett.
Az aktív erőszabályozás megvalósítása kifinomult szoftveralgoritmusokat igényel. A vezérlőnek fel kell dolgoznia az érzékelő adatait, és valós időben be kell állítania a robot pályáját. Ehhez nagy sebességű kommunikációs protokollokra van szükség az erőérzékelő, a robotvezérlő és az orsóhajtás között. Ha megfelelően van kalibrálva, akkor aktív erővel vezérelhető A robotpolírozógép pontosan 15 newtonos állandó érintkezési erőt képes fenntartani, például egy összetett 3D kontúron, így tökéletesen egyenletes karcolási mintát biztosít.
Többtengelyes robotkarok és kinematikai rugalmasság
A modern csaptelepek bonyolult kontúrokkal, lendületes kifolyókkal és éles fogantyúszögekkel rendelkeznek. Standard machinery cannot reach these tight radii. You need 6-axis or 7-axis robotic arms to navigate these complex geometries effectively. The extra degrees of freedom allow the abrasive tool to maintain continuous, perpendicular contact with the surface. Egy 6 tengelyes robot el tudja forgatni a csuklóját, hogy kövesse a hattyúnyakú kifolyó ívét, miközben megtartja a csiszolószalag pontos optimális vágási szögét.
A munkacella-konfigurációk általában két kategóriába sorolhatók. A részről-szerszámra történő összeállításnál a robot megragadja a csapot, és az álló csiszolókorongokhoz mozgatja. Ez nagyon hatékony nehéz sárgarézöntvényeknél. A robot anyagkezelőként és manipulátorként is működik. A szerszámról alkatrészre történő beállításnál a robot tartja a polírozószerszámot, és egy rögzített alkatrész fölé mozgatja. Ez gyakran könnyebb alkatrészekhez vagy masszív, nehezen kezelhető részegységekhez illik. A szaniteráruk esetében a résztől-szerszámig a domináns konfiguráció, mivel lehetővé teszi egyetlen robot számára, hogy több különböző csiszolóállomást használjon a hatókörén belül.
A 6 tengelyes kar kinematikai rugalmassága leegyszerűsíti a szerszámközéppont (TCP) kalibrálását is. A TCP az a pont a térben, ahol a polírozás megtörténik. Ahogy a csiszolókorongok kopnak, a TCP eltolódik. A fejlett robotvezérlők automatikusan újraszámítják a TCP-t az érzékelő visszacsatolása vagy az időszakos lézeres mérések alapján. Ez biztosítja, hogy a robot programozott útvonala pontos maradjon még akkor is, ha a csiszolóanyag fizikai méretei a gyártási műszak során változnak.
Több robotos szinergia és együttműködésen alapuló munkacellák
Advanced workstations deploy multiple robotic arms working in synergy. This approach covers the polishing needs of a full faucet series efficiently. Instead of one robot performing all tasks sequentially, the workload is distributed. Egy tipikus nagy térfogatú cella három robotot tartalmazhat, amelyek egy központi forgóasztal vagy szállítószalag körül helyezkednek el. This division of labor allows each robot to specialize in a specific stage of the finishing process, optimizing cycle times.
A folyamat-átadások jelentős hatékonyságnövekedést eredményeznek. Az A robot erős köszörülést végezhet, hogy eltávolítsa az öntővonalakat egy durva P80-as szalag segítségével. Ezután átadja az alkatrészt a Robot B-nek, amely egyidejűleg végzi el a finom polírozást egy P320 szalag és egy szizál kerék segítségével. Végül a Robot C elvégzi a végső színfényezést pamutkoronggal és polírozószerrel. Ez a párhuzamos feldolgozás lerövidíti a ciklusidőket és maximalizálja a berendezés kihasználtságát. Míg a Robot C befejezi az első részt, az A Robot már a harmadik részt darálja.
Több robot szinkronizálásához robusztus ipari kommunikációs hálózatokra van szükség. Protocols like EtherCAT or PROFINET ensure that the robots, safety scanners, and spindle drives communicate with microsecond latency. This prevents collisions when robots share the same workspace and ensures smooth handoffs. A központi programozható logikai vezérlő (PLC) a teljes cellát hangszereli, nyomon követve minden egyes munkadarabot, ahogy az a különböző csiszolási fokozatokon halad.
Csiszolóanyag és érintkezőkerék konfigurációk
Egy szingli Robot Polishing Machine integrates with various abrasive stations. The workcell typically includes abrasive belts, sisal wheels, and cotton buffs. Each station serves a specific stage of the finishing process. The contact wheels behind the abrasive belts come in various durometers (hardness levels). A kemény, fogazott gumikerék agresszív vágási műveletet biztosít az erős villanások eltávolításához, míg a puha, sima uretán kerék lehetővé teszi, hogy a szíj alkalmazkodjon a csaptelep hajlított felületéhez.
Az automatizált médiasorrend lehetővé teszi, hogy a nyers öntvény zökkenőmentesen haladjon át több szakaszon. A rendszer egy folyamatos cikluson belül az alkatrészt a durva csiszolásról a finomkefésre, végül pedig a tükörpolírozásra mozgatja. Az automatizált keverékfelhordó rendszerek, folyékony vagy szilárd paszta precízen, optimális vágási hatást biztosítva minden lépésben. Ezek az applikátorok a robotvezérlőhöz vannak kötve, és csak akkor hordják fel a keveréket, amikor a kerék érintkezik az alkatrészrel, ami drasztikusan csökkenti a fogyó hulladék mennyiségét.
Durva köszörülés (P60 - P120): Kerámia vagy cirkónia-alumínium-oxid szalagok segítségével eltávolítja az elválasztó vonalakat, kapukat és súlyos öntési hibákat.
Közbenső finomítás (P180 - P320): Kisimítja a durva őrlési szakaszból származó mély karcolásokat alumínium-oxid szalagokkal.
Előpolírozás (Sisal Wheel): Összekeveri az irányított karcolási mintákat, és előkészíti a felületet a végső polírozáshoz kezelt szizálkoronggal és vágószerrel.
Végső színű polírozás (Cotton Wheel): A krómozás előtt szükséges magasfényű, tükörfényű felületet laza pamutpolírozással és finom színezőanyaggal éri el.
Főbb értékelési méretek csaptelepgyártók számára
Ismételhetőségi és felületi minőségi mérőszámok
A siker kritériumai a kívánt felületi minőségtől függően vadul változnak. A szálcsiszolt felületek egységes lineáris szemcséinek elérése szigorú irányszabályozást igényel. A robotnak tökéletesen egyenes vonalban kell húznia a csiszolóanyagot a csaptesten. A magasfényű tükörfelületek speciális alacsony Ra (Roughness Average) értékének eléréséhez fokozatos csiszolási lépésekre van szükség a krómozás előtt. Ha kihagy egy szemcseméretet, az utolsó csiszolási szakasz nem távolítja el a korábbi csiszolási szakaszok által hagyott mély karcolásokat.
A vevőknek empirikus adatokat kell kérniük a szállítói koncepció-próbák során. Csak szemrevételezést ne fogadjon el. Felületi érdesség-vizsgálatot igényel profilométerrel. A robotrendszernek bizonyítania kell, hogy a tesztöntvények kötegében folyamatosan el tudja érni a cél Ra értéket. A jó minőségű szaniteráruk jellemző követelménye, hogy a bevonat előtt 0,05 mikrométernél kisebb Ra érték legyen. A szállítónak részletes minőségi jelentést kell benyújtania, amely bemutatja az Ra értékek statisztikai eloszlását egy legalább 50 részből álló mintán.
Továbbá értékelje a rendszer képességét az éldefiníció fenntartására. Manual polishers often round over crisp design lines on modern, geometric faucets. Egy megfelelően programozott robot pontos nyomást fejt ki, és a megfelelő érintkezőkerék-durométert használja a sík felületek polírozására anélkül, hogy tönkretenné a kialakítás éles, tervezett széleit. This capability is crucial for maintaining the aesthetic integrity of high-end sanitary ware.
Programozás, útvonalgenerálás és váltások
A szoftveres ökoszisztéma határozza meg a működési agilitást. Traditional teach-pendant programming is incredibly time-consuming and requires high operator skill. Manually jogging a robot over a complex faucet contour, recording hundreds of individual waypoints, can take days. Ha az öntési geometria kissé megváltozik, a teljes programot kézzel kell beállítani. This downtime is unacceptable in modern manufacturing environments.
A modern offline programozási (OLP) szoftver megváltoztatja ezt a dinamikát. Az OLP CAD-ból elérési útra generálást használ. A mérnökök importálják a csaptelep 3D-s modelljét, és virtuálisan generálják a polírozási útvonalat. A szoftver automatikusan kiszámítja az optimális szerszámszögeket, előtolási sebességeket és átmeneti mozgásokat. Ez lehetővé teszi a gyors váltást a különböző csaptelep SKU-k között, ami elengedhetetlen a nagy keverékű, kis mennyiségű gyártási környezetekben. A következő alkatrészt programozhatja, miközben a robot aktívan polírozza az aktuális tételt.
Advanced OLP platforms also include digital twin simulation. Ez lehetővé teszi a mérnökök számára, hogy a teljes robotcellát virtuális környezetben vizualizálják. Ellenőrizhetik az elérhetőségi problémákat, szimulálhatják a ciklusidőket, és észlelhetik a lehetséges ütközéseket a robotkar és a csiszolóállomások között, mielőtt egyetlen kódsort elküldenének a fizikai gépre. This virtual commissioning drastically reduces deployment time and prevents costly crashes on the factory floor.
Porelszívás és környezetvédelmi megfelelőség
A sárgaréz és cink polírozása veszélyes fémport termel. A létesítmény integrációjának robusztus porkezelést kell tartalmaznia. A nedves polírozási rendszerek folyékony hűtőfolyadékkal távolítják el a port a forrásnál. A hűtőfolyadék elárasztja az érintkezési zónát, felfogja a fémrészecskéket, és elviszi egy szűrőegységbe. Ez a módszer rendkívül hatékony, de megköveteli a szennyvíz kezelését és az alkatrészek szárítását a feldolgozás után.
A nagy sebességű száraz porelszívó rendszerek azonnal eltávolítják a részecskéket a munkaterületről. Ezek a rendszerek nagy teljesítményű centrifugális ventilátorokat és egyedi tervezésű rögzítőburkolatokat használnak, amelyek közvetlenül a csiszolókorongok mögött helyezkednek el. A por a légcsatornákon keresztül egy HEPA szűrőkkel és robbanásgátló panelekkel felszerelt központi porgyűjtőbe kerül.
Ez egy szigorú megfelelőségi és biztonsági értékelés. Az éghető fémpor kockázatának csökkentése biztosítja az NFPA és ATEX megfelelőséget. Különösen a cink- és alumíniumpor rendkívül robbanásveszélyes, ha a levegőben lebeg. A megfelelő elszívás csökkenti a HVAC-terhelést is a létesítményben, tisztán tartja a gyári padlót és védi a dolgozók légúti egészségét. A tiszta robotcella azt is megakadályozza, hogy a csiszolópor beszivárogjon a robot mechanikus csuklóiba és az orsó csapágyaiba, meghosszabbítva a berendezés élettartamát.
Megvalósítási kockázatok és mérséklési stratégiák
Létesítményintegráció és alapterületigény
A gyártók gyakran alábecsülik egy teljesen zárt robotcella lábnyomát. A fizikai robot csak egy alkatrész. You must account for safety fencing, massive dust collectors, automated tool changers, and part infeed/outfeed conveyors. Egy CAD-rajzon kompaktnak tűnő cella gyorsan hatalmas alapterületet fogyaszthat, ha figyelembe veszi a karbantartási hozzáférési zónákat és az anyagmozgató folyosókat.
Csökkentse ezt a kockázatot a létesítmény 3D szkennelésével. A beszerzési rendelés véglegesítése előtt kérjen teljes munkafolyamat-szimulációt az integrátortól. Győződjön meg arról, hogy a javasolt elrendezés lehetővé teszi a targoncával való biztonságos hozzáférést a porgyűjtő garatokhoz, valamint a nyersöntvények és a kész alkatrészek egyenletes anyagáramlását. Tervezze meg az elektromos cseppek, a sűrített levegő vezetékek és a porelszívó csatornák pontos útvonalát, hogy elkerülje a meglepetéseket a telepítés során.
Vegye figyelembe a padló szerkezeti követelményeit. Az ipari robotok jelentős dinamikus terhelést generálnak, miközben felgyorsítják és lassítják a nehéz hasznos terheket. A betonlapnak elég vastagnak és megfelelően megerősítettnek kell lennie ahhoz, hogy kezelje ezeket az erőket anélkül, hogy rezgéseket továbbítana a szomszédos precíziós gépekre. Az integrátornak részletes alapkövetelményeket kell biztosítania az adott robotmodell és hasznos teher alapján.
Kezelői továbbképzési és karbantartási protokollok
A kézi polírozók cseréje azt jelenti, hogy technikusokat kell felvennie vagy tovább kell fejlesztenie. Az új munkaerő irányítja majd a robotprogramozást, a hibák elhárítását és a megelőző karbantartást. A munkaerőigények ezen eltolódásának figyelmen kívül hagyása meghosszabbítja az állásidőt. Egy rendkívül fejlett robotcella hiábavaló, ha a helyszíni karbantartó csapat nem tudja, hogyan lehet helyreállítani egy egyszerű szervohibát vagy újrakalibrálni az erőérzékelőt.
Az integrációs szerződés részeként átfogó szállítói képzési programokat ír elő. Győződjön meg arról, hogy elérhető helyi támogatással rendelkezik. Készítsen egyértelmű megelőző karbantartási ütemtervet a kopásálló alkatrészekhez, például az orsócsapágyakhoz, az érintkező kerekekhez és az automatizált kenőrendszerekhez. A karbantartó csapatot ki kell képezni a csiszolókerekek megfelelő öltöztetésére, az érintkező kerékcsapágyak cseréjére és a robotvezérlő szoftverének rutin biztonsági mentéseire.
Dolgozzon ki egy robusztus pótalkatrész-készletezési stratégiát. Identify the critical components that have long lead times, such as specialized force sensors, spindle motors, and custom contact wheels. Keep these items in stock to minimize downtime in the event of a hardware failure. The initial investment in spare parts will pay for itself the first time it prevents a multi-day production stoppage.
Következtetés
Az automatizált felületmegmunkálási munkafolyamatra való áttérés a szaniteráru-gyártást egy kiszámíthatatlan, munkaigényes kézművességről egy megbízható, adatvezérelt gyártási körre helyezi át. A komplex csapprofilok feldolgozásával járó kihívások leküzdése szigorú elkötelezettséget igényel az adaptív erőfigyelés, a modern digitális ikerszimuláció és a robusztus porcsökkentés mellett.
Mint világszerte elismert úttörő az ipari felületkezelés automatizálásában és a nagy hatékonyságú gyártási megoldásokban, A Yatai mérnökei nagy teherbírású robotpolírozó gépcellákat kifejezetten a modern szaniteripar szigorú esztétikai és szerkezeti követelményeinek kielégítésére optimalizáltak. Kulcsrakész munkaállomásaink zökkenőmentesen ötvözik az aktív erővel vezérelt megfelelőséget, az automatizált multimédiás szekvenálást és az integrált robbanásbiztos elszívórendszereket, lehetővé téve a nagy mennyiségben gyártott csaptelepek gyártóinak az egységköltségek stabilizálását, a galvanizálás elutasítását és a műhely személyzetének védelmét.
Indítson kísérleti tanulmányt , vagy kérjen Proof of Concept-et (PoC) a kiválasztott integrátoroktól a legbonyolultabb csaptelep SKU használatával.
~!phoenix_var184_0!~ ~!phoenix_var184_1!~
~!phoenix_var185_0!~ ~!phoenix_var185_1!~
Végezzen 3D-s létesítményvizsgálatot annak ellenőrzésére, hogy a javasolt robotcella, beleértve a porelszívást és a biztonsági kerítést, illeszkedik-e az alaprajzhoz.
~!phoenix_var187_0!~ ~!phoenix_var187_1!~
GYIK
V: A normál megtérülési idő 1,5 és 3 év között van. Ez a számítás figyelembe veszi a közvetlen munkaerő-megtakarítást, a drasztikusan csökkentett selejt arányt és a fogyóeszközök optimalizálását. Az automatizált cella két vagy három műszakban történő futtatása jelentősen felgyorsítja ezt az idővonalat.
K: Hogyan kezelik a robotpolírozók az összetett csaptelep geometriákat a CNC automatikus polírozókhoz képest?
V: A robotkarok 6 tengelyes vagy 7 tengelyes csuklós szerkezetűek, amelyek aktív erőszabályozással kombinálva vannak. Ez lehetővé teszi számukra az aszimmetrikus, organikus kontúrok zökkenőmentes követését. A merev, fix tengelyű CNC polírozógépek egyszerűen nem tudnak eligazodni ezeken az összetett, nem lineáris alakzatokon.
K: Mi az aktív erőszabályozás a robotpolírozásban?
V: Az aktív erővezérlés egy zárt hurkú rendszer, ahol az érzékelők érzékelik a felületi ellenállást. A rendszer valós időben állítja be a robot nyomását. Ez biztosítja az egyenletes anyagleválasztást a szerszámkopás vagy az öntvény kis méretbeli eltérései ellenére.
K: Egy robotpolírozógép képes-e kezelni a csiszolást és a kefét/rajzolást is?
V: Igen. A részről-szerszámra konfigurációknál a robot mozgatja a csaptelepet a különböző csiszolóállomások között. A szerszámról alkatrészre történő összeállításoknál az automatikus szerszámcserélők a csiszolókorongokat kefés szerszámokra cserélik, zökkenőmentesen átváltva a durva köszörülésről a lineáris szemcsehúzásra.
K: Mennyi ideig tart egy új csaptelep kialakításának programozása?
V: A kézi tan-függő programozás több napig is eltarthat egy összetett csap esetében. A modern CAD-alapú offline programozási (OLP) szoftver ezt órákra vagy akár percekre csökkenti azáltal, hogy közvetlenül a 3D modellből generál útvonalakat.
K: Milyen karbantartási követelmények vonatkoznak az automatizált polírozó cellákra?
V: A rutin karbantartás magában foglalja az orsócsapágyak ellenőrzését, az automatizált kenőrendszerek újratöltését és a porelszívó szűrők cseréjét. A technikusoknak időnként újra kell kalibrálniuk az erőérzékelőket, és ellenőrizniük kell a koptató érintkező kerekeket az egyenetlen kopás szempontjából.