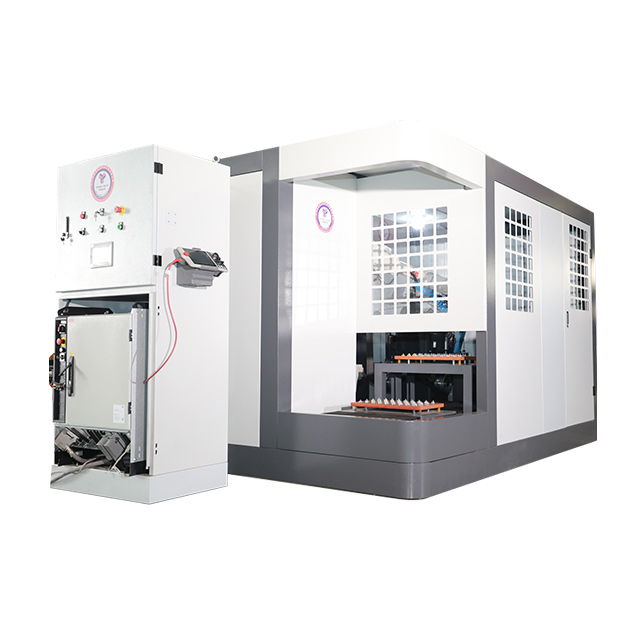
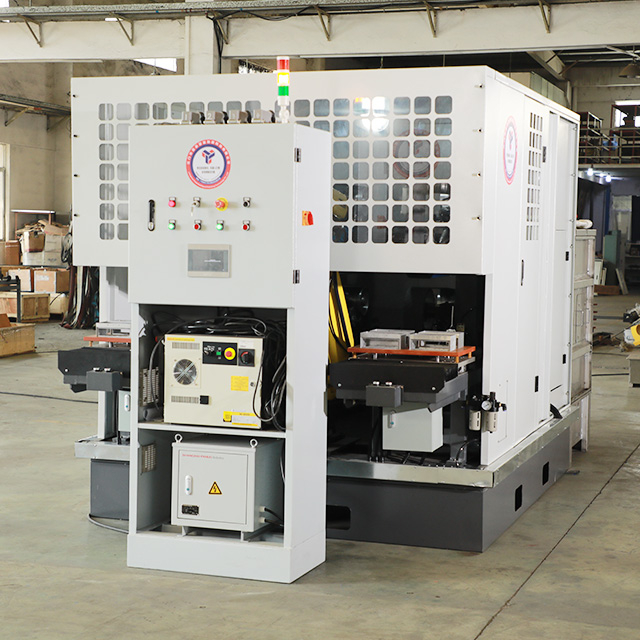
Superficies conficiendi manet in bottleneck critica et qualitas variabilis in ferramentis latrinae fabricandis. Operationes manuales expolitio faciei provocationes componens in pavimento officinarum. Manufacturers de gravibus peritissimis laboris inopias, inconstans qualitas superficiei ducens ad altas tabulas rejectionis, et significantes occupationes salutis ac salutis onera circa pulveris metallicus nuditatem. Operatoribus humanis freti ad pressionem accuratam conservandam per curvas fauces complexas per octo-horas trabes microscopicas repugnantias spondent. Transitus ad an automated latrina hardware inpoliendi ratio haec pericula statim mitigat. Sed hic transitus accuratam technicam aestimationem requirit. Discriptis ius Robot Machina Polonica ex adaptatione robotici payload, vim moderandi, et facultates programmandi ad certas geometrias ac volumina productione pendeat. Systema proprie integratum transformat ab arte variabili perficiendo in processum vestibulum valde moderatum, iterabilem.
Praeparatio superficies consistent: expolitio automataria efficit remotionem uniformem materialem, ac ASPERITER reducendo rates reiectionem in subsequenti chromate vel PVD processus efficiens.
Imperium activum vis non Negotiabilis est: Pro complexu balneorum fixtures (sicut corporum faucet curvarum), obsequentia vis activa requiritur ut contactum laesurae constantem servet sine immutatione structurae geometriae componentis.
Programmatio Efficientiae Dictata ROI: High-misce, low-volumen fabricatores prioritizare debent systemata cum programmatione Offline (OLP) ad minuendum tempus in productum transmutationes.
Salus et Obsequium: Moderni cellulae roboticae politurae ATEX-certificatae pulvis extractionem integrare debent ut metalli combustibilem particulatam ex aere, zinco genito et ferro immaculato, tuto disponant.
Processus Versatilitatis: A completa robot politioris apparatus debet accommodare tam altam glosam Speculum (pro chrome/PVD plating) et finit directional satin/penicillum (pro fricari nickel vel aeneum).
Tabula contentorum
Toggle
The Business Case for Automating Bathroom Hardware Finishing
Definiens Success Criteria in Superficie Consummatione
Successus automated finiendae innititur stricte basi collocantur metrice. Metire debes cycli temporis reductionem, laesuram optimam consummabilem, et primo-transitu cedere emendationem. Errores manuales graves productiones gratuita portant. Super- poliendas ruinas pretiosae aeneae fusurae, eas rectas ad faece hin mittens. Folia sub-politio microscopica exasperat, quae vitia gravia platant, inclusa lesione et pituita post chromae balneum. Cum metam metam aestimas, finis primarius stabiliens est output quale.
Machinatores stricte definire debent scuta post-poliendo asperitatem. Hi Ra (Roughness Average) valores determinant utrum pars parata sit ad applicationes directas vel ad processuum Vaporem Physicum (PVD) depositio. Exempli gratia, faucet aes directus-ad-chrome typice requirit valorem Ra infra micrometers 0.05. Ra- tiam per milia partium constantem assequi non potest sine praecisione mechanica. Automatio hanc metricam regulat, ut omne ferramentum occurrat exactae superficiei lenitas requisita ad adhaesionem coatingis sine macula. Artifices saepe videmus reiectionem suam mittere ab 15% usque ad sub 2% simpliciter, stabiliendo praeparationem superficiei laminae.
Labore et salute superare Bottlenecks
Moles manualis et colaphis gravia discrimina salutis occupationai efficiunt. Operatores saepe laborant iniurias in contentionem repetitam (RSI) ob assiduam vibrationem et gravem physicam nisum, ut metallum contra rotam spheara pellere debeas. Theloneum physicum significat expertos politores ex laboris aetate, et iuniores generationes has partes omnino fugiunt. Ceterum pericula respiratoria ex aere aereo et zinci pulvere praesentis oneris ingentes quaestiones pro facultate procurant. Etiam cum vexillum PPE, diuturnum tempus detectio manet factor notabilis periculi.
Automatio directa periculum mitigationis consilii est exsequens. Sanitatis occupationis obsequium efficit ut homines operarios removendo ab ambitu periculosissimo in area productionis. Hoc subcinctus stabilit tua vis laboris. Exterminas assiduas turnoveri consociatas cum gruelendis operibus manualibus expoliendis, permittens baculum ad tutiora, qualitatem moderationis munerum ordinatorum retentis. Loco corporis lassitudines administrandi, operarii vestri apparatus faciendos et laesuras vitae cyclos administrant.
Core Technologies in robot poliendo Machina
VI-Axis Robotic Brachium configurationis
Balneorum faucets et ansarum modernae contabulationes implicatae, alta undercuts, et anguli interni acuti. Cum his locis plenam articulationem axis robotici brachii 6 requirit. Vexillum Cartesianum vel SCARA robots gyratorii flexibilitatem simpliciter carent ad sequendas curvas organicas ware sanitariae hodiernae. Sex axes permittunt instrumentum centrum punctum conservare perpendicularem orientationem ad superficiem omni tempore, quae necessaria est ad remotionem etiam materialem.
Facilitas fabrum eligere debet inter duas figuras primas positas. In workpiece robot-tento, robot fixturam tenet et contra stataria cingula laesurae et buffantia rotarum movet. Optima haec ad minores, partes leviores, sicut auriculas et ampullas. Vicissim, instrumentum systematis fibularum robot-tentum grave in loco fixturo dum robot rotat poliuntur . Aditus molitur imbres columnas ingentes et graves aereas multiplices efficaciter. Electio totam cellam tuam ad propositum et salutem clausuram designat.
Active vs. Passive Force Obsequium
Sustentationem exactam contra superficiem laesuram dictat finalem qualitatem metam. Obsequium passivum nititur in fontibus mechanicis vel cylindris pneumaticis ut excessum pressionis absorbeant. Dum functiones pro planis, partibus simplicibus, systemata passiva deficiunt, cum intricatas ferramenta balneorum consiliorum dispensando. Non possunt cito satis aptare ad topologias superficiei mutandas, saepe in marginibus rotundatis provenientes ubi lineae acutae ratio habeatur.
Active potestate utitur feedback ansulis sensoriis agitatae. Robot continue metitur resistentiam quae in centro instrumenti incidit et suam in milliseconds condicionem accommodat. Haec technica est facienda pro superficiebus curvis, asymmetricis. Rotam abrasivam efficit, eandem pressionem in fauce emissarii apicem applicat, sicut in alta valle manubrii basis facit. Sine potentia activa, inevitabiliter accenderis per molliores areas aeris fusuras.
Multi-statio Integrationis: Molere, Deburring, et polire
Unica cellula automated plerumque totam seriem superficiei praeparationis tractat. Progressio incipit cum gravibus deburis ad removendas lineas abiectiones et notas abiegnis. Deinde cingula rudis stridor super- ficies iactus rudis adulando, majorem porositatem tollens. Incipere potes cum cingulo 80-gladio et descende ad 400 cingulum cinctorium per tres stationes diversas.
Robot igitur partem movet ad rotas sisales ad delenimenta intermedia, graue vulneris notas a cingulis relictas secans. Denique bombicis rotae buffing cum liquidis compositionibus compositarum liberam finalem summam glossema conficit. Omnes hi gradus in unum cyclum roboticum continuum integrantes aufert opus in progressu inventarii et assimiliter secat totum tempus vestibulum. Pars cellulam intrat rudis emissionis et exituum ad patibulum tormentorum parata.
Multi-Finish Processus Capabilities
Dolor trends postulant diversa hardware aesthetics. Vir robustus Robot Machina expolitio transitionum compaginem a speculi buffing pro chromate polito ad directionalem aequabilem scalpendi pro nickel, aes satin, et aes oleum fricatum. Machinationes separatas pro omni genere finitionis emere non potes praestare.
Hanc mobilitatem assequendum accuratam potestatem super plures ambitus requirit. Ratio debet celeritatem fusum componi, rotam contactus durometer, et celeritas robot peregrinationes in musca. Constanciam conservandi grani per diversas terminationes significat robot debet eandem linearem ictum instar in singulis partibus singulis applicare, aliquid operariorum manualium constanter replicare niti. Finiatur enim scopa, rotae abrasive rotae superficiem committere debet ad valde specificum angulum ad formas desideratas scalpere sine fodiendo in metallum baseos.
Aestimatio Dimensiones: Apparatus Apparatus ad productionem Solum
Payload capacitatem, pervenire, et finem-of-Arm Tooling (EOAT)
Calculandum requisitum payload roboticum plus implicat quam partem pensantem. Facere debes in pondere aeris gravissimi fixturae, massae tenacis pneumaticae vel mechanicae, et vires dynamicae quae in cyclo poliendo applicantur. Pars difficilis contra stridorem cingulum pellat repugnantiam significantem motores robotorum superare debere. Si robot cum 20kg exsolvere pro 15kg parte et gripper combo deligi, dynamicae vires felis motoriis culpis constanter onerabunt. Semper aedificare in 40% salute margine pro payload.
Adfer requisita omnia in cella tua posita. Robot accedere debet plures stridor et colaphos statio sine parte re-tentans. Ceterum perpendere celeris-mandi tenacitatem excogitare. Ferramenta venit in centum officinas formarum balneo. Instrumentum-minus, celerius PERMUTO EOAT permittit operariis ut mutandae ab imbre capita decurrentes in minutas ansas deprimant. Commendamus utendo nullas punctum systemata clamping in robot carpo ut iterabile instrumentum centrum accurationis punctum post omnem mutationem invigilet.
Software et Programming Complexities
Programmatio efficientiae uptime machinae dictat. Manuale programmatio pendente docentes involvit physice tolutim robot punctum-ad-punctum. Haec methodus convenit summo volumine, humili mixtura productioni, ubi machina eadem faucet corporis ad menses decurrit. Sed requirit machinam e productione dierum iustorum ad novam viam docendam.
Summus mix productionis ambitus require programmandi Offline (OLP) programmandi. OLP fabrum permittit generare trajectorias CAD-ad iter computatrale dum robot pergit alias partes in solo polire. Hoc impedit apparatus downtime in programmando et dramatically accelerat introductionem novorum consiliorum ferramentorum in fabricandis schedulis. Tu solum exemplum 3D importas, superficies ad expoliendum elige, et programmata complexum 6-axis codicem ipso facto generat.
Environmental and Safety Obsequium (pulvis extractionis)
Metallum politurae valde combustibile pulverem generat. Integrationem pulveris humidi collectores et ATEX vel NFPA-extractiones faciles systemata perpendant immediate in consilio periodo. Systemata collectionis aridae explosionem gravem periculum ponunt cum particulata quaedam metallica tractans. Scintilla e cingulo stridore facile pulvis siccum bin accendere potest, ducens ad perniciosam facilitatem damna.
Exaggerare periculum crucis-contaminationis. Materias politurae mixtae in eadem cellula protocollum stricte requirit. Commutatio inter aes, zincum, et sine ferro immaculata extractio ducendis extrahendis pulvis mixturae volatilis procreat. Propriae environmentales potestates tuam ab incendiis facilitatem defendunt et obsequia cum locorum salute institutis industrialibus curent. Curare lineamenta ductus interiora lenia ne pulvis cumulus in anfractibus.
Materia et Component-Specialis ad res poliendas
Component Geometria: Faucets vs. Linteum Bars, Hooks et Knobs
Diversae hardware classes praesentes singulares provocationes tractandi sunt. Organica, curvata geometriae ut faucets et valvulae mixtae, constantes adaptationes instrumentorum orientationum requirunt. Robot continue cardo debet vim vectorum contra rotam conservare normalem. Si angulus deviat, rota in curvam maculam planam secabit.
Longae, graciles geometriae, sicut linteum repagula, et capto catenarum faciei claudicatio procedit. Cum illincunt cingulum, vibrant et flectunt. Hae partes speciales requirunt stabilis-requies vel insidijs duplicata tenacia ut rigida manent. Econtra geometriae parvae et intricatae quasi hami vestiti et vectis ansas altae densitatis nidificantes requirunt. Subtilitas grippers necessaria est ut sine mechanismo deminutio tenerae superficiei illas firmiter contineat. More urethano-coniecto rictus opus esset ut has partes secure sine scalpendo teneres.
Aes et Cadmiae Alloy fixtures
Aes et zinci sunt metalla relative mollia in ware sanitaria communiter adhibita. Subtiles tractationes requirunt in processu laesura. stridor infestus consilium facile destruit, curvas adulatione rotundas vel oras, quae acutas esse debent, adulatione. Calor buildup etiam facere potest cadmiae illinere quam nitide secare.
Vim activam vim roboticam hanc educere prohibet. Robot lineas acutas designat et perplexitas singula priora electroplatandi conservat, robot conservando. Haec praecisio efficit ut producti patella finalis exemplar originalibus CAD perfecte respondeat. Composita abrasiva rectam quoque eligere debes; utens compositione disposito ad chalybem infensi adfixa aere super-secta.
Diver Components
304 politura et intemerata 316 ferro capita ensibus et captos catenas inducit in altum calorem generationis. Ferrum immaculatum signanter aere durius est, ducens ad laesuram raptim lapsum et scelerisque pravitatis si non recte administratur. Metallum stamen vel decolorare potest si politiora in uno loco diutius habitet.
Ad consequendum speculum perficiendum in ferro immaculato, opus aestimare liquido composito applicationis automated. Alta pressio tormentorum aspergine prope rantium rotarum ascendentium inferunt refrigerationem politionem compositorum directe in zonam contactam. Haec aedificatio caloris procurat, rotam vitam extendit, et superficies metalli impedit ne ardeat. Etiam superiores horse potentiae fusi motores ad conservandum celeritatem rotae opus erit cum dura contra immaculatum ferrum impellens.
Exsequendam pericula ac mitigationem Strategies
Facility Footprint and Integration Downtime
Maior exsequendi periculum minoris aestimationis requiritur area spatii. Cellula integra includit robot, salus saepimentorum gravis, stationes laesurae multiplices, systemata partus compositis, et magnae collectionis pulvis unitates. Hoc apparatu cramping ad somnia sustentationem ducit. Si operarius non facile ad dorsum cinguli steterit, sustentationem exercitationis negliget.
Mitigare hoc periculum adhibendo 3D simulationem cellae programmatis ante emptio. Integratum habes exemplar virtuale spatii exactae tabulae tuae aedificandae. Hoc propositum certificat, influentiam et extra cellam materiam lenis praestat, et personas sustentationes praebet idoneam alvi mutandis cingulis et rotis tuto. Consilium forklift accessum ad tollendum gravem pulverem collectionis bins.
Operans Arte Transitus
Cognitio interstitium inter peritissimum manualem politorem et cellulam roboticam operatorem potest derigere project automationis. Manual politores mores metallicam intelligunt, sed systemata coordinata, culpae codes, vel HMI interfaces, intuitive non intelligunt. Operarius manualis in fronte pendentis roboti iacens sine auxilio ad frustrationem et machinae fragores ducit.
Socius exclusive cum integratoribus quae comprehensivam offerunt, in-site disciplinae. Exercitatio cotidie operandi HMI operire debet, abrasive postea rationes tutas, et iter fundamentalis sollicitudinis. Permittentes peritis tuis perficiendis exsistentes ad cellulam roboticam currendam efficit, ut scientiam criticam materialem retineas dum facultates technologicas auges. Sciunt quid boni finis similis est; vos iustus postulo ut doceret quomodo robot consequi.
conclusio
Transitus ad automated superficiem consummationis est multi- iacuit consilium opportunum quod directe determinat tuae plantae aemulationem, cede rate, et fines salutis perficiendi. Robot tantum valet sicut parametri processus, vis obsequia, salus infrastructura circum eam aedificata.
Praecedens auctor in industrialis automationis et superficiei curationis machinalis; Yatai tradit provectiorem, machinis machinis robotis expoliendis machinas ad rigorosas geometrias specialiter formandas et summus throughput exigentias hodiernae sectoris ware sanitariae. Nostrae turnkey roboticae cellulae integrant vim activam valde sensitivam continentem, lineas programmandi turpis lineas, et filtrationem industrialem-gradus environmental ad systematice processus manuales variabiles tollendas, adiuvando officinas tuas ancipitia, labor-dependens lineas bufingas in efficientes, praevidere bonas productiones adiuvans.
Ut efficaciter promovere, haec operabilia vestigia sume;
Audite currentem tabulam tuam manualem exiguo poliendorum ut baseline claram pro pecuniaria et qualitate emendandi constituas.
Turpis venditor selectio stricte pro facultate sua vim activam demonstrandi potestatem adhibendi certa exempla tua 3D CAD.
Censeo usum programmatis venditoris OLP ut turma tua curet ut transmutationes futuri producti interne sine nimiis sumptibus integrationis tractare possint.
Inchoare probationem Conceptus (PoC) mittendo specimen rudium dejectiones ad integratores breves integratores cycli temporis analysis et verificationis Ra asperitatis.
FAQ
Q: Quid est mediocris payback tempus pro robot poliendi machina in ferramentis fabricandis?
A: De more 18 ad 36 menses. Haec timeline graviter dependet a structura mutabili, locali emolumento, ac immediata reductione in exiguo et relaboro gratuita quae cum defectibus platandis coniungitur.
Q: Potestne una cellula robotica tractare simul stridorem et altam glossam politionem?
A: Ita. Multi stationes permittunt robot fabricam compagem inter cingulum stridorem crassam, rotas intermedias sisales, et rotae bombicis colaphos denique intra unum continuum cyclum movendi.
Q: Quomodo robot manubrii variationes in rudis dejectiones?
A: Provectus systemata utetur 3D systemata visionis vel perspiciendi tangendi. Praecipua puncta robot tangit in rudis dejectione ad accuratam suam positionem collocandam et aptat trajectoriam politionem ad varias dimensiones varias accommodandas.
Q: Quid opus est conducere programmator specialized ad currendam machinam cotidie?
A: N. Semel viae initiales programmantur per programmatum Offline (OLP) programmatio, operatio quotidiana per faciliorem interface Humanum Machinae (HMI). Operatores existentes exerceri possunt ad partes oneratis et rectam rationem eligo.
Q: Quoties laesura cingula et buffing rotae mutari debent?
A: Automated, constans pressio signanter extendit vitam consumabilem comparatam ad manualem politionem. Attamen frequentia accurata a materiae duritie et productionis volumine pendet. HMI consuetudinem investigare et operariorum erecti possunt cum mutationes requiruntur.
Q: Utrum collectio humida pulvis sit necessarius ad poliendum aes et zincum?
A: Ita. Haec metallica poliendo pulverem particulatum minutum valde combustibile gignit. Collectores infectum pulverem tuto capiunt et hunc pulverem corrumpunt, ut obsequia cum ATEX et NFPA statutis salutis sint.